Overview
GenlocoV2 is a Transformer-based generalized locomotion controller designed for morphology & topology-agnostic policy learning across diverse robotic embodiments including quadrupeds, bipeds, and humanoids.
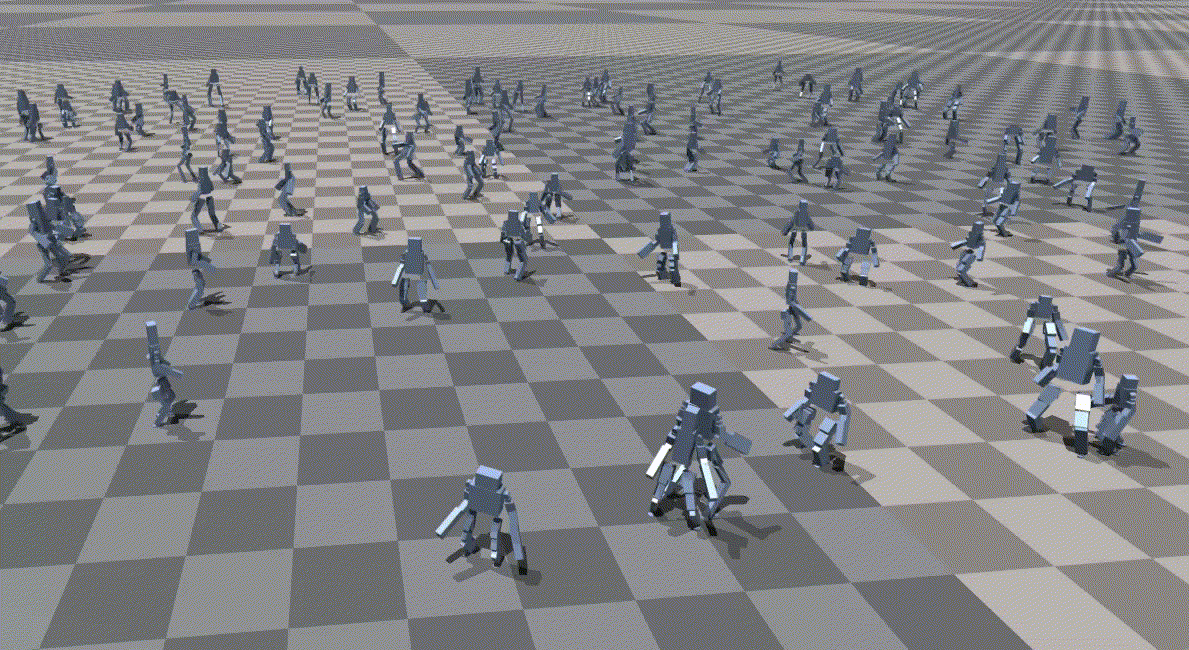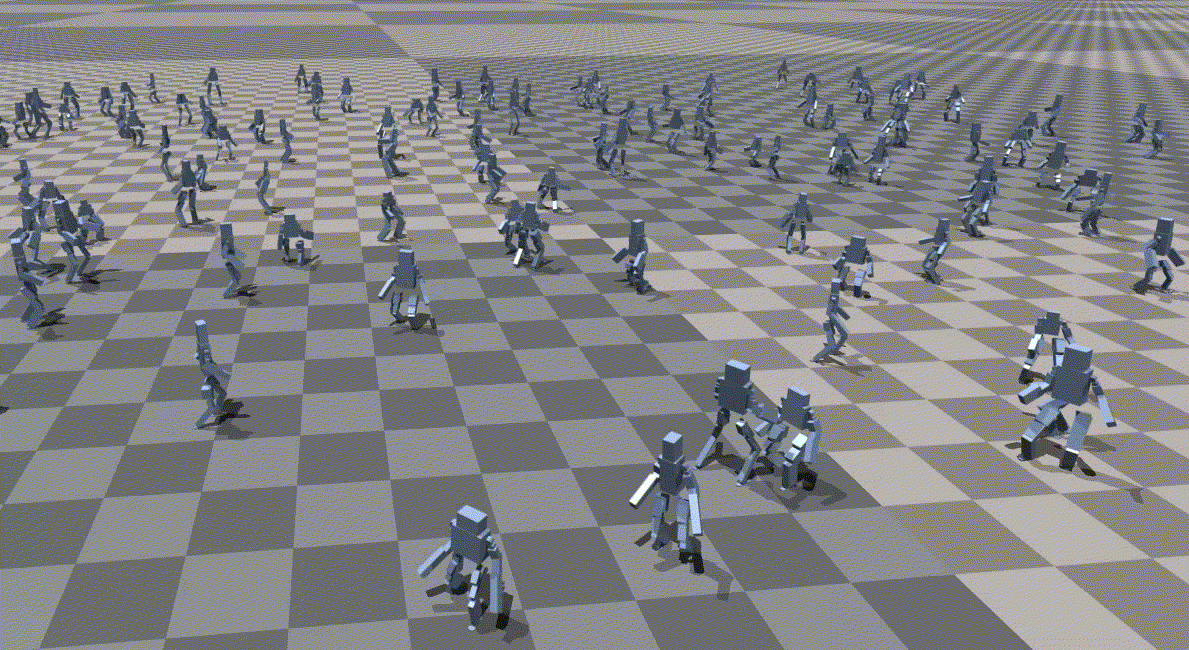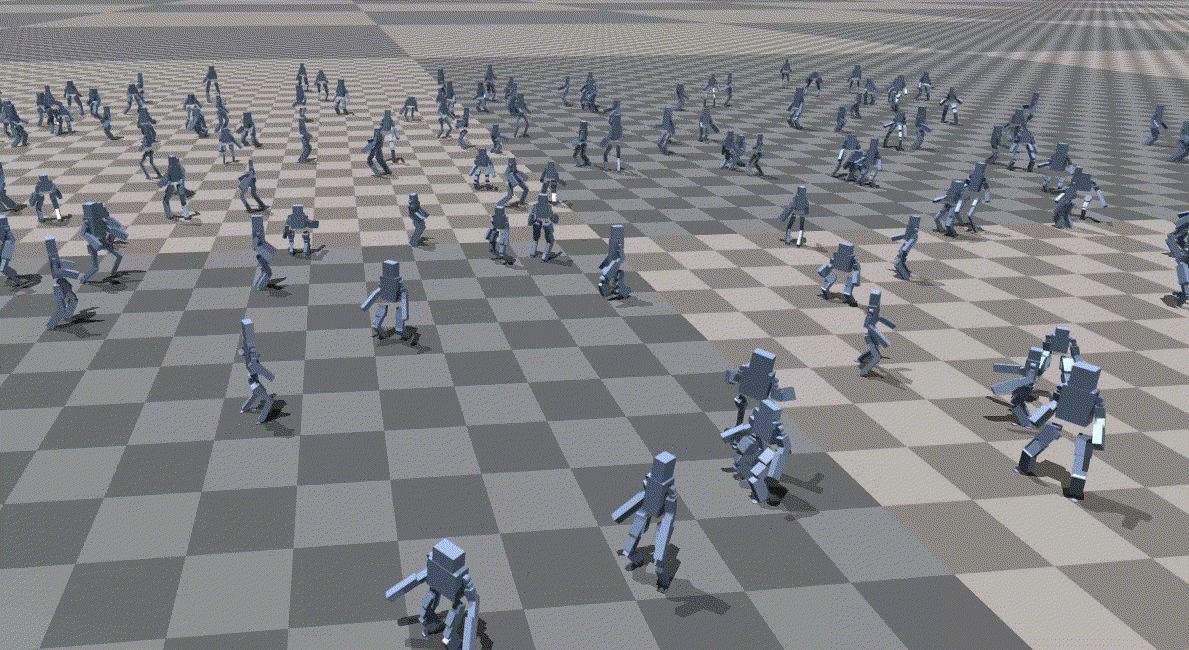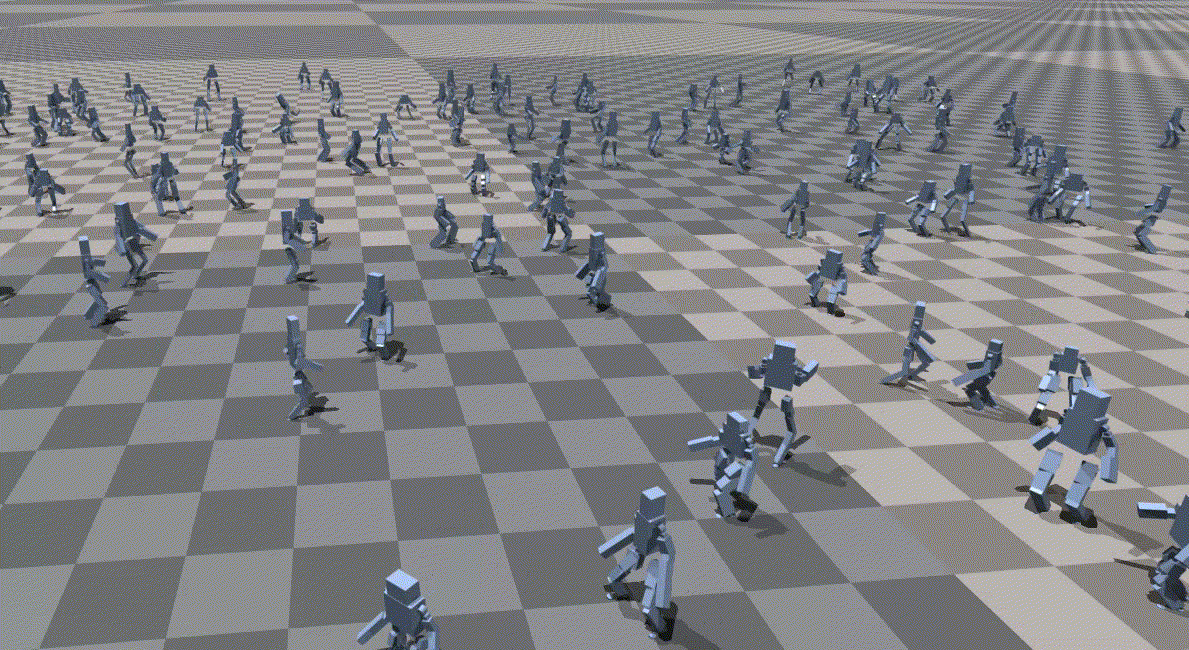
Multi-robot training demonstration showing diverse robot morphologies learning locomotion
- Multi-robot Training Pipeline: Implemented procedurally generated morphological and topological variations across distinct robot types with randomized link sizes, masses, and joint configurations
- Novel Robot Representation: Designed graph-based joint descriptions with positional embeddings incorporating joint relative positions
- Offline Training Framework: Developed framework combining Behavior Cloning (BC) distillation and DAgger with expert trajectory relabeling